

什么是人工智能系统? 一篇研究明确指出“不存在普遍接受的人工智能定义”,另一篇则指出定义的模糊性“阻碍了监管发展、混淆了公共讨论、妨碍了实践采用”。我们试图提供了一种完全视角的回答:
不是“再给一个定义”,而是“重新思考什么是定义AI系统的方式”。
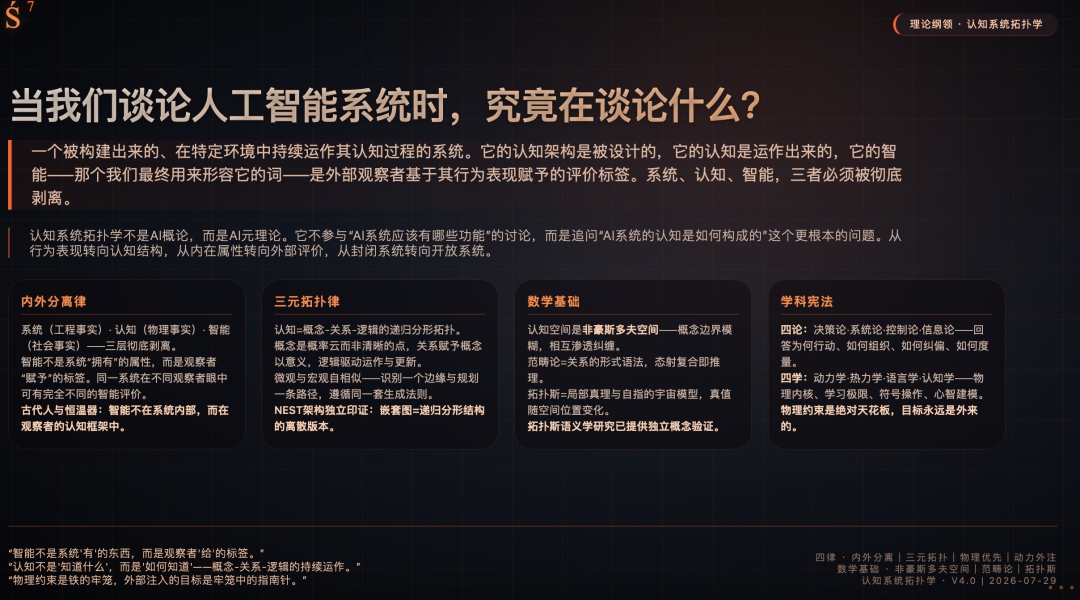
一、破题:它"不拥有"智能
在回答“什么是人工智能系统”之前,必须先说清它不是什么。
在我们试图重新理解的视角下, 人工智能系统不“拥有”智能。智能不是一种可以被封装进某个装置内部的实体,不是某种神秘的、等待着被提取和注入的禀赋。一个AI系统内部,没有哪个模块叫“智能”,也没有哪个参数、哪行代码可以被指认为智能的居所。
那么,当我们谈论人工智能系统时,我们究竟在谈论什么?
我们在谈论一个被构建出来的、在特定环境中持续运作其认知过程的系统。它的认知架构是被设计的,它的认知是运作出来的,而它的智能——那个我们最终用来形容它的词——是外部观察者基于其行为表现赋予的评价标签。
这三个要素——系统、认知、智能——被剥离。它们的混淆,是当前人工智能讨论中绝大多数混乱的根源。
系统:那个被构建的多组件实体,存在本身具有目标注入性。它的存在是工程事实。
认知:系统内部持续发生的、处理信号并更新自身因果信念模型的过程。它的运作是物理事实。
智能:外部观察者对这一运作的外显结果所做的判断。它的认定是社会事实。
一个能运作认知过程的系统,可以显得智能,也可以显得愚蠢,取决于谁在观察、在什么环境中观察、依据什么标准观察。智能不在系统内部,而在观察者的眼中。因此,人工智能系统的根本问题是
“如何构建一个能运作认知过程、更新因果模型、在场域边界内递归自指、其行为可被合理评价为智能的系统”。
二、认知的结构:概念-关系-逻辑的三元拓扑
如果智能是外部评价,那系统内部究竟在发生什么?
答案是:认知。
认知是系统在环境中维持自身边界、处理信号、更新内部结构的过程。“知道什么”是一个系统运作的结果,而我们更加关系系统“如何知道”。它不是静态的知识库,而是持续的运作过程。
认知的动力从何而来?
认知不会凭空启动。一个裸的认知基座——无论是LLM还是其他任何函数近似器——是静态的参数权重,是认知的潜能而非认知本身。认知过程的启动,需要一个来自外部的目标落差。这个目标落差,是由系统的设计者或使用者注入的。系统不是为了某个内在的驱力而认知,而是为了弥合那个被外部给定的目标落差而认知。
即使是“维持自身边界”这个看似本能的行为,也不是系统的内在需要。一个自动驾驶系统不会“想要”存活;它只是被设计者设定了一个目标函数,并围绕这个目标落差,持续运作它的认知过程。目标是外来的,动力是注入的。
认知的内部结构:三元递归分形拓扑
有了动力,让我们拆开认知过程的内部结构。系统从环境中接收到的,不是意义,而是信号。
认知的第一步,是将信号转化为概念——从连续的感知流中“切割”出相对稳定的锚点。但孤立的概念毫无意义。概念之所以有意义,是因为它与其他概念处于一张关系网络之中。而关系之所以能被建立、被修正、被重组,则依赖于逻辑——从旧概念生成新概念、从已知关系推导未知关系的规则。
关键的是,这三者不是线性流程,而是彼此缠绕、相互生成的三元递归:信号被概念化,概念通过逻辑操作被置入关系,新关系又催生新概念或修正旧概念。这个过程循环往复,永不停歇。
NEST架构
这一“三元递归”的构想,并非孤立的哲学思辨。在独立的研究脉络中,NEST(嵌套情节状态拓扑)架构几乎抵达了同一个结论。NEST提供了一个图论表示本体论,将认知建模为结构化状态的形成与转变。其核心思想——认知状态是嵌套图,节点可携带子图作为内部结构
更具体地,NEST定义了六种类型的关系:因果、包含、时间、联想、证据、空间。它还区分了持久信念图和有限工作记忆图,与后文将要论述的“关系记忆”与“时序记忆”的划分完全同构。
如果说我们的“三元递归分形拓扑”是顶层哲学描述,NEST则提供了它的离散图论版本。两者相互印证,殊途同归。
递归带来了深度,也带来了自相似性。在微观尺度上识别一个边缘,与在宏观尺度上规划一条路径,尽管内容迥异,但在结构上却是同构的——都是将信号概念化、建立关系、应用逻辑。这就是认知的三元递归分形拓扑:认知的微观结构和宏观结构遵循同一套生成法则。
三、认知的数学基础:范畴论与拓扑斯
这一整套理论,如果停留在哲学描述或图论层面,就永远无法获得形式化的精确性。它需要数学语言。
问题在于,传统的数学工具不足以描述认知过程。认知空间不是欧几里得空间,概念没有清晰的边界,“红色”和“橙色”之间没有一道绝对的线,它们相互渗透、相互纠缠。一个概念的意义随语境漂移,一个推理的真值可能只是局部的而非全局的。
这意味着,认知空间是一个非豪斯多夫空间。在经典拓扑学中,豪斯多夫性质要求任何两个不同的点都可以用互不相交的开集分开——这是传统科学对“对象”的基本假设:对象是明晰的、可区分的。但在认知空间中,概念是概率云而非清晰的点,范畴是模糊集而非边界分明的集合。
那么,用什么数学语言来理解这种空间?答案是范畴论和拓扑斯理论。
范畴论是“关系的数学”。它不关心对象内部是什么,只关心对象之间的关系——态射。一个概念之所以是这个概念,不是因为它内部有什么,而是因为它与其他概念之间存在哪些态射。推理是态射的复合,学习是函子之间的自然变换。范畴论提供的,正是“概念-关系-逻辑”三元运作的形式语法。
而拓扑斯则更进一步。一个拓扑斯是一个足够丰富的范畴,它内部天然内建了逻辑和几何的统一体。在拓扑斯中,一个命题的真值不是一个全局的“真/假”二元值,而是一个可以随空间位置变化的局部结构——这正是认知过程的本质特征。
拓扑斯语义学 : 这一数学构想,同样获得了独立研究的支持。一项前沿研究提出了一个范畴论框架,将知识图谱与拓扑斯语义学联系起来。它通过在知识图谱生成的自由范畴上定义格罗滕迪克拓扑,构建了一个支持“局部到全局”语义推理的拓扑斯。
这相当于为我们的理论提供了一个概念验证:在知识图谱上构建拓扑斯,在数学上是可行且富有成果的。它验证了我们的核心直觉——拓扑斯为“语境依赖”的局部真理提供了形式化框架。我们的理论在此基础上更进一步:要求拓扑斯不仅能处理语义推理,还能处理自指——系统能将自身作为一个对象纳入拓扑斯,并建模其推理行动如何改变拓扑斯本身。
四、工程架构:从基座到完整系统
有了结构和数学基础,构建一个人工智能系统就变成了具体的工程问题。
基座:认知的通用计算物质
认知过程的三元拓扑,需要一个能够在不同尺度上统一运作的底层结构来承载。当前技术条件下,这个基座是大型语言模型或更广义的高维可微函数近似器。它们在海量语料或感知数据上学习,本质上是将人类认知的文字化和感知化沉淀——“概念-关系-逻辑”的概率分布——压缩进了同一个参数空间。
但基座本身是死的。裸模型不运作认知,它是静态的权重。它需要一个来自外部的目标落差来激活。这就是认知过程的最小闭环:外部目标注入,内部拓扑展开,行为输出产生,目标落差弥合或更新。
记忆系统:四种异质记忆的协同
最小闭环只能维持瞬间的认知。要让系统持续运作、不断学习,它必须拥有结构化的记忆。这不是单一数据库,而是四种异质记忆的协同:
关系记忆:存储已经验证的静态事实和信念,是系统“确信”的知识。
图记忆:存储实体间的关系网络,是认知拓扑的骨架,支持灵活的路径探索和关系推理。
时序记忆:存储带时间戳的体验流,是系统感知变化、识别趋势、进行预测的基础。
规则记忆:存储逻辑规则和推理公理,支持演绎推理和一致性检查。
这四种记忆不是被动存储,而是认知过程的不同“固化阶段”——从正在处理中的时序体验,到正在探索中的关系网络,到已经验证的静态事实,到作为推理基础的逻辑规则。NEST架构中“持久信念图”与“有限工作记忆图”的区分,正是这一思想的图论版本。
推理策略与算法的严格分离
认知过程中的逻辑操作,必须严格区分为两个截然不同的层面。
一是推理策略——如何组织思考。是线性推导还是树状探索?是逐层抽象还是跳跃联想?这些策略隐含在记忆系统的数据结构之中。
二是算法策略——世界如何运作的规律。这是基于物理学、运筹学、博弈论等硬科学的约束规则。系统可以根据算法实现推理策略的结果
推理策略是“结构”,算法策略是“实现”。
学术前沿的研究与印证
认知晶格与SciAtlas
在工程架构层面,两项研究为我们的构想提供了现实性的验证。
认知晶格(Cognitive Lattice)是一个神经符号超图架构,旨在实现确定性推理和自主知识拓扑。它采用超图来统一概率权重、时间有效性和认知背景,并通过自主优化循环使系统能“自我修复”其逻辑。对应了我们“认知引擎”需要同时调度神经网络(基座)和符号系统(数据库、算法)的思想。
SciAtlas则是一个大规模的实证。它整合了超过4300万篇论文、1.57亿个实体和30亿个三元组,构建了一个旨在加速科学发现的“拓扑认知基质”。它证明了将人类已有的结构化知识整合进一个统一的认知基质时,确实能催生出从“关键词检索”到“拓扑感知推理”的跃迁。
五、基础:物理约束与意义建构
这一切必须被锚定在一个不可动摇的基础上:物理现实。
一个认知系统,无论其内部拓扑多么复杂,它首先是物理世界中的一个物理实体。它的传感器服从电磁学,它的处理器服从热力学,它的行动器服从动力学。经典物理学,是一切认知运作的绝对天花板。
然而,在物理定律的坚硬地基之上,有一个柔软得多的过程正在发生:意义建构。
在经典物理学中,研究对象是既定的,观测事实是公共的,解释规律的原理是固定的。但在决策论、控制论、系统论的视角下,概念本身需要被定义,目标需要被选择,信号需要被筛选。环境中的信息是无限的,但系统只关心那些与弥合目标落差相关的部分。它主动地赋予某些信号以“意义”,忽略其余。
这就是意义建构:系统通过与环境的持续互动,不断生成假设、检验假设、修正模型,为混沌的感知流赋予结构、秩序和意义。而这个建构过程的产物,一旦稳定下来,就固化下来,变成静态的“知识”。物理约束是规则,外部注入的目标是的指南针。在这两者的共同作用下,认知系统为自己开凿出了一个意义的世界。
六、范式差异:我们的理论与主流定义的五点
在构建了上述理解框架之后,我们转向事实:当前学术界、产业界和监管层对“什么是人工智能系统”的回答,与我们存在根本性的视角差异。这不是细节上的分歧,而是定义方式、智能归属、认知地位和系统边界等维度上的分歧。
6.1 定义方式:功能列举 vs. 结构剖析
主流定义以功能列举为核心。
百度百科定义AI系统为“具备自主感知、决策与行动能力的计算机程序集合”。
亚马逊云科技的定义类似:“一种能够感知环境、从数据中学习并通过灵活适应来完成特定目标和任务的系统”。
欧盟AI高级别专家组、Russell和Norvig的经典教科书,均遵循同一逻辑。
另一种技术路线则将AI系统定义为“包含搜索启发式算法以在广阔搜索空间中寻找解决方案的软件”。
这些定义回答的问题是:“AI系统能做什么?”其隐含的检验标准是“它是否做到了”。这是一种行为主义的进路。
我们的定义转向结构剖析。“一个被构建出来的、在特定环境中持续运作其认知过程的系统”——这不是“它能做什么”,而是“它内部如何运作”。我们进一步拆解为“概念-关系-逻辑”的三元递归分形拓扑。这是一种结构主义的进路。
两条路不是对立的,而是不同层级的回答。行为主义定义回答的是“如何识别一个AI系统”,建构主义定义回答的是“如何构建一个AI系统的认知内核”。6.2 智能的归属:内在属性 vs. 外部评价
主流定义几乎无一例外地将智能视为系统的内在属性。AI系统“具备”智能、“拥有”能力、“模拟”人类智能。即使是欧盟相对审慎的表述——“显示‘智能行为’的系统”——仍然将“智能”作为一种可显示的性质锚定在系统内部。一篇综述文章指出,当前多数定义“强调AI的技术属性,却忽视了AI的人类目的”。
我们的视角将智能彻底外部化。“智能不是一种可以被封装进某个装置内部的实体”,“是外部观察者基于其行为表现赋予的评价标签”。智能不是系统“有”的东西,而是观察者“给”的标签。
它带来两个直接后果:
1、同一系统在不同观察者眼中可以有不同的智能评价;
2、系统的设计目标是“使其行为可被使用者合理评价为智能”。
6.3 认知过程:被忽略 vs. 被置于中心
主流定义的“感知-决策-行动”叙事,描述的是一条信息流的表面路径,而不是信息处理的内部结构。“推理”“学习”这些词,在主流定义中扮演的是占位符的角色——它们命名了一个黑箱,但没有打开它。
一篇医疗AI定义研究给出了一个相对详细的版本:“通过获取结构化或非结构化数据,使用复杂算法或神经网络构建信息、知识和建议,以实现给定目标”。这里提到了“构建知识和建议”,已经在黑箱上凿开了一条缝,但仍然停留在功能描述。
我们的框架将认知过程置于理论中心,并给出明确的结构性描述——“概念-关系-逻辑”的三元递归分形拓扑。这不是“系统做了什么”,而是“认知如何构成”。
为什么主流回避认知结构?因为认知结构是技术细节,是工程实现的范畴,不是定义层面的“通用语言”。但我们的立场是:没有一个关于认知结构的通用理论,就不可能有关于AI系统的通用定义。否则,所有的定义都只是对当前技术产品的外观速写。
6.4 模型与系统的边界:模糊 vs. 清晰
当前主流讨论中有一个独特的关切:AI模型与AI系统的边界问题。一篇系统性综述发现,“AI模型和AI系统这两个基础术语缺乏清晰、一致的定义”,这种模糊性“在实际中造成了确定不同参与者义务的困难”。欧盟AI法案也在精细地区分AI系统、通用目的人工智能系统、基础模型、生成式AI等概念。
我们的框架提供了一种不同层级的解决方案:在认知运作层面重新定义分析单元。
基座(模型):静态的参数权重,认知的潜能。它不运作认知。
最小闭环(提示词+基座):认知的最小运作单元。
一般完整系统(LLM基座+多数据库+策略算法):持续运作的认知主体。
在这个框架下,“模型vs系统”的区分焦虑被消解了——不是因为我们给出了一个更好的法律定义,而是因为我们切换了问题的层级。法律需要的是“谁为输出负责”,我们需要的是“认知是如何构成的”。
6.5 差异的体现
| 维度 | 主流定义 | 我们的框架 |
|---|---|---|
| 定义方式 | 功能列举(能做什么) | 结构剖析(是什么、如何运作) |
| 智能的归属 | 系统的内在属性 | 观察者的外部评价 |
| 认知过程 | 黑箱(感知-决策-行动) | 可解剖结构(概念-关系-逻辑拓扑) |
一个更深层的观察:主流定义的混乱本身就是一种症状。一篇研究明确指出“不存在普遍接受的人工智能定义”,另一篇则指出定义的模糊性“阻碍了监管发展、混淆了公共讨论、妨碍了临床采用”。我们试图提供了一种完全视角的回答:不是“再给一个定义”,而是“重新思考什么是定义AI系统的方式”。
这个范式差异有其技术史根源。在LLM出现之前,专用AI系统的“做什么”和“是什么”高度重合——一个围棋AI的内部结构就是为下围棋而设计的。LLM打破了这个重合。同一个基座,注入不同的提示词,可以做完全不同的事。功能不再能定义系统。主流定义的混乱,是旧范式在新现实面前失语的表现。我们的理论,正是为这个新时代提供的定义方案。
七、为什么是现在:认知拓扑的学术浪潮
在LLM出现之前,构建认知系统意味着人工定义每一个概念,人工编码每一条关系,人工编写每一条推理规则。三元递归分形拓扑作为描述是可能的,但作为工程实现,它受限于一个根本瓶颈:概念-关系-逻辑的运作,必须由人来一砖一瓦地搭建。LLM的出现改变了这一切。它提供了一种全新的认知基座:一个可以自动、连续、大规模运作三元递归过程的通用计算物质。
但更值得关注的是,一场从“知识图谱”到“认知拓扑”的范式跃迁正在多个独立方向同时发生:
NEST架构以嵌套图实现了认知的递归分形结构。
拓扑斯语义学为知识的语境依赖提供了形式化数学框架。
认知晶格以神经符号超图架构探索了自主优化认知引擎的工程实现。
SciAtlas以千万级论文的规模验证了拓扑感知推理的威力。
超图理论和单纯复形等代数拓扑工具,正被用于理解认知的高阶结构。
这些研究并非孤立。它们共同指向一个方向:认知的本质是拓扑的、动态的、递归的。
八、学科的基础与定义
至此,我们可以为这门新学科勾画一幅完整的蓝图。
它的思想基础是四论:决策论回答“为何行动”——系统需要目标函数和选择策略,这些目标来自外部设计者。系统论回答“如何组织”——系统需要边界、层次和整体性。控制论回答“如何纠偏”——系统需要反馈回路和稳态机制。信息论回答“如何度量”——系统需要量化信号中的信息,区分噪声与意义。
它的学科原理是四学:动力学提供对“变化”的模拟——因果信念模型的物理内核。热力学提供对“趋势”的把握——划定学习的物理极限,并解释认知何以可能作为一种耗散结构而存在。语言学提供对“符号”的操作——概念-关系-逻辑的形式化基础。认知学提供对“心智”的建模——设计认知引擎的直接蓝图。
于是,我们可以给出一个正式的定义:
认知系统拓扑学,是研究被构建的系统如何通过其内部的概念-关系-逻辑拓扑结构,在物理定律的约束下,在特定环境中运作认知过程,并使其行为被外部观察者评价为智能的学科。
它回答的根本问题是:一个工程制品,如何在物理约束下,在外部注入的目标引导下,通过持续的意义建构,为自己开凿出一个可理解、可预测、可生存的世界,并在我们眼中呈现出那个我们称之为“智能”的东西?